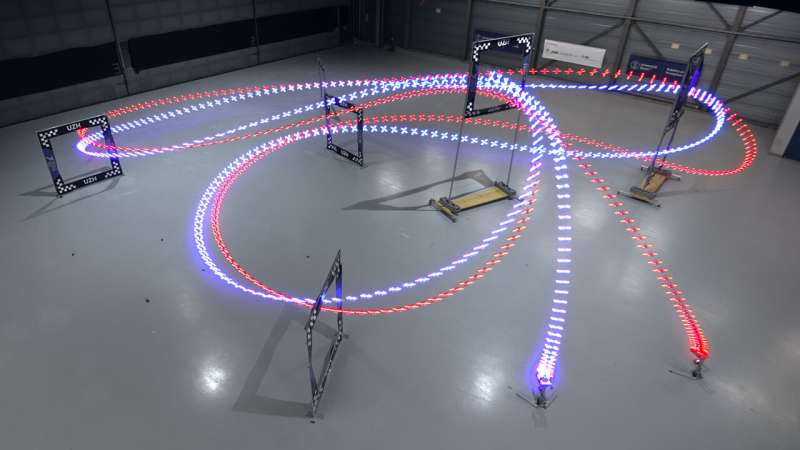
还记得1996年IBM的深蓝在国际象棋比赛中战胜了加里·卡斯帕罗夫(Gary Kasparov),或者谷歌的AlphaGo在2016年的围棋比赛中击败了顶级冠军李世石(Lee Sedol),这是一个更复杂的游戏吗?这些机器战胜人类冠军的比赛是人工智能历史上的关键里程碑。现在,来自苏黎世大学和英特尔的一组研究人员已经设定了一个新的里程碑,第一个能够在体育运动中击败人类冠军的自主系统:无人机赛车。
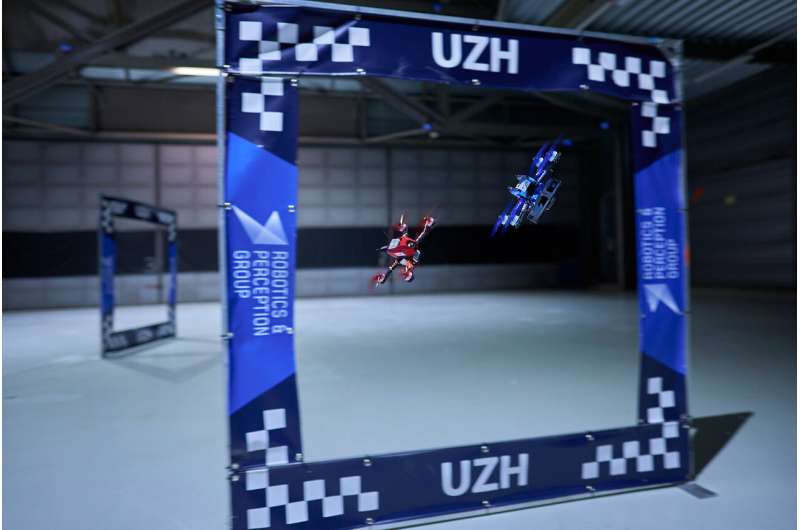
这个名为Swift的人工智能系统在第一人称视角FPV赢得了与三位世界级冠军的多场比赛,飞行员以超过100公里/小时的速度驾驶四轴飞行器,戴着与机载摄像头相连的耳机远程控制它们。
通过与物理世界的互动来学习
“体育运动对人工智能更具挑战性,因为它们比棋盘或视频游戏更难预测。我们对无人机和环境模型没有完美的了解,所以人工智能需要通过与物理世界的互动来学习它们,“苏黎世大学机器人与感知小组负责人Davide Scaramuzza说。
直到最近,自主无人机在赛道上飞行的时间是人类驾驶无人机的两倍,除非它们依靠外部位置跟踪系统来精确控制其轨迹。然而,Swift会对机载摄像头收集的数据做出实时反应,就像人类赛车手使用的数据一样。其集成的惯性测量单元测量加速度和速度,而人工神经网络使用来自摄像头的数据来定位太空中的无人机并检测赛道上的门。这些信息被馈送到控制单元,该控制单元基于深度神经网络,网络选择最佳动作以尽快完成电路。
在优化的模拟环境中进行培训
Swift 在模拟环境中接受训练,在那里它使用一种称为强化学习的机器学习,通过反复试验自学飞行。模拟的使用有助于避免在系统经常崩溃的学习早期阶段摧毁多架无人机。“为了确保模拟器中动作的后果尽可能接近现实世界中的行为,我们设计了一种使用真实数据优化模拟器的方法,”该论文的第一作者Elia Kaufmann说。
在这个阶段,由于外部位置跟踪系统提供的非常精确的位置,无人机自主飞行,同时还记录来自其相机的数据。通过这种方式,它学会了自动纠正错误,它解释了来自板载传感器的数据。
人类飞行员仍然能更好地适应不断变化的条件
经过一个月的模拟飞行时间(相当于在台式PC上不到一个小时),Swift准备挑战其人类竞争对手:2019年无人机赛车联盟冠军Alex Vanover,2019年MultiGP无人机赛车冠军Thomas Bitmatta和三届瑞士冠军Marvin Schaepper。比赛于 2022年 5 月在苏黎世附近杜本多夫机场机库中的专用赛道上进行。
赛道覆盖了 25 x 25 米的区域,有七个方形门,必须以正确的顺序通过才能完成一圈,包括具有挑战性的动作,包括 Split-S,这是一种杂技功能,涉及半滚动无人机并全速执行下降半循环。
总体而言,斯威夫特实现了最快的圈速,领先人类飞行员的最佳圈速半秒。另一方面,人类飞行员被证明比自主无人机更具适应性,当条件与训练不同时,例如,如果房间里光线过多,自主无人机就会失败。
Scaramuzza指出,在自主飞行中突破极限是超越无人机比赛的重要方式。“无人机的电池容量有限;他们需要大部分能量才能保持空中飞行。因此,通过飞得更快,我们增加了它们的效用。
例如,在森林监测或太空探索等应用中,快速飞行对于在有限的时间内覆盖大空间非常重要。在电影行业,快速自主无人机可用于拍摄动作场面。高速飞行的能力可能会对在着火的建筑物内发送的救援无人机产生巨大影响。
该研究发表在《自然》杂志上。