飞行机器人系统已经被证明在解决许多现实世界的问题方面非常有前途,包括探索偏远环境,在无法进入的地点运送包裹以及寻找自然灾害幸存者。近年来,机器人专家和计算机科学家推出了多种飞行器设计,每种设计都有独特的优势和特点。
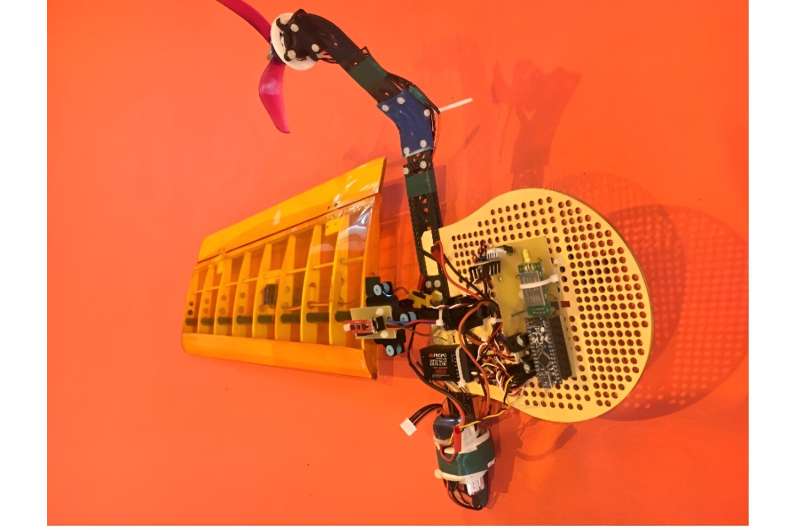
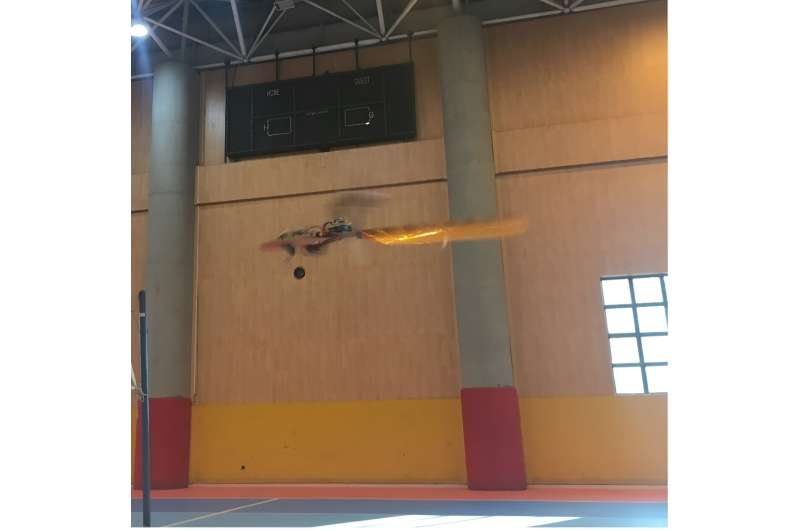
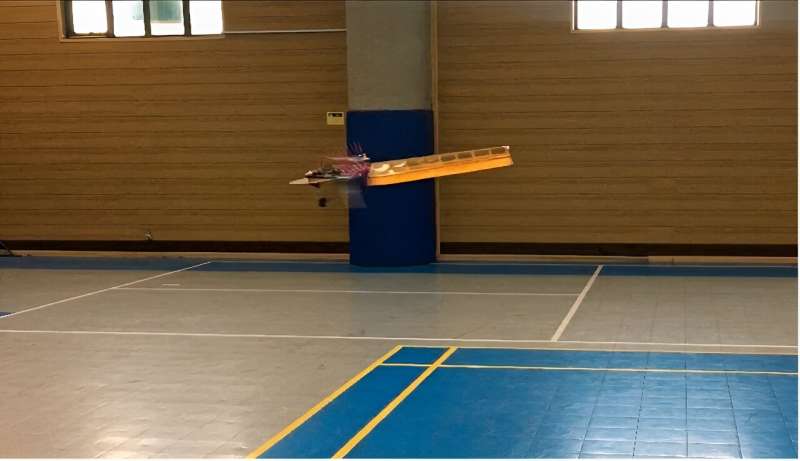
伊朗谢里夫理工大学的研究人员最近进行了一项研究,探索单翼飞行机器人系统的潜力,称为单翼飞行器。他们的论文发表在《智能与机器人系统杂志》(Journal of Intelligent & Robot Systems)上,概述了一种新方法,可以帮助更好地控制这些车辆在周围环境中导航时的飞行。
“受自然现象启发的非传统车辆一直吸引着工程师的注意力,”进行这项研究的研究人员之一Afshin Banazadeh告诉Tech Xplore。“单翼飞行器,单翼飞行器也不例外。
“当我们开始深入研究这些车辆的领域时,我们发现了一些关于它们动力学的研究。虽然这些研究提出了车辆动力学的一些初始方面,但它们留下了许多未知的参数和需要解释的歧义。正是在这一点上,我们的好奇心被激起了,认识到我们作为工程界成员的责任,通过实施系统识别技术来揭开单翼动力学的秘密。
在回顾了过去旨在开发单翼飞行器的研究工作后,Banazadeh和他的同事开始更好地了解支撑其功能的复杂动力学。他们希望设计出可以提高其性能的新策略,使研究人员能够更好地控制其在空中的运动。
在他们的论文中,他们介绍了一种新的单翼飞行器设计,该设计将机器人的飞行器集成到垂直于其机翼和表面外的特定位置。这种独特的配置可以改善车辆的平衡性,同时也使其更容易组装。
在我们寻求确定单翼的动态模型的过程中,我们设计了一种全面的方法,包括频域和时域技术,”Banazadeh解释说。
“我们的方法包括与仿真模型的比较,该模型基于控制飞行器飞行的基本物理原理进行编程。通过采用这种多方面的方法,我们的目标是开发一个强大而准确的动态模型,考虑与单翼相关的各种因素和复杂性。
Banazadeh和他的同事进行了各种计算分析和模拟。他们的结果为单翼飞行器的飞行动力学提供了有价值的见解,这可以作为该领域未来工作的基础。
“在控制器设计阶段,我们在处理单翼的旋转运动方面遇到了重大挑战,这使得难以根据需要向车辆发出命令,”Banazadeh说。“我们必须设计一种类似于直升机中使用的循环控制的技术,以有效地控制车辆的旋转方面。
这组研究人员设计的技术在一系列模拟中进行了测试,发现可以大大提高单翼飞行器在飞行过程中的稳定性,同时也更容易控制它们的运动。对物理机器人的实际测试将有助于进一步验证其有效性和可推广性。
“我们最近的文章涵盖了几个关键方面,可以为未来的研究人员提供有价值的指导,”Banazadeh说。“首先,它提供了一个全面的仿真模型,为理解系统的动力学奠定了基础。其次,我们引入了一种独特和创新的识别方法,突出了整个过程中考虑的规则和因素。
Banazadeh及其同事提出的方法被发现可以提高车辆动力学模型的准确性,同时更好地表示其复杂性。在他们的论文中,该团队还介绍了一种策略,可用于更好地控制非常规时间周期车辆。将来,这一策略可以由世界各地的研究人员团体实施和测试。
“可扩展车辆的应用具有巨大的潜力,特别是在它们能够改善寻求舒适和娱乐的个人的生活方面,”Banazadeh说。“我们的战略侧重于这些车辆的一个关键特征:优化电能消耗。简单来说,这些车辆不仅可以作为引人入胜的玩具,向年轻人介绍工程的奇迹,而且它们在农业环境中也具有潜力,有助于作物种植和收获,从而减少人工劳动。
该研究小组最近的工作可能很快有助于开发具有单翼的新型飞行机器人,从而可能促进它们在现实世界中的使用和商业化。这些机器人可以有许多有价值的应用,例如允许用户在偏远地区收集数据,这反过来可以帮助进行详细的土地调查、绘制环境和进行地质勘探。
“凭借其简单紧凑的设计和悬停功能,这些车辆可以进入传统飞机认为具有挑战性的偏远和崎岖地形,”Banazadeh补充道。“通过收集精确和全面的数据,它们可以为涉及资源管理,基础设施规划和环境评估的行业做出贡献,尽管仍处于实验阶段,但单翼飞行器有可能通过提供增强的测绘精度和对偏远或难以到达的位置的宝贵见解来彻底改变遥感实践。我们认为,所有这些研究方向都值得进一步探索。