重新购买了无人机端的数传模块,但是地面站端的是旧数传模块,如何为他们进行重新链接?
您好,默认的数传是两两互通的,即任何两个之间可以通信。
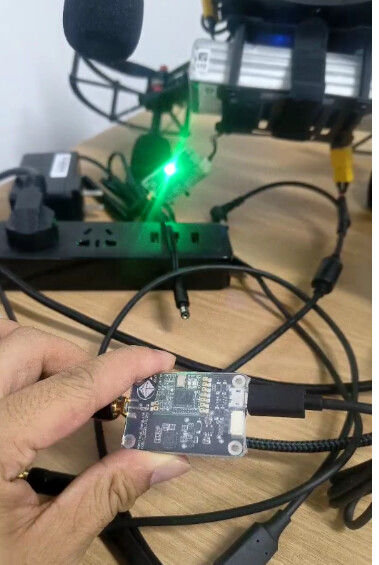
您看下飞控和地面站能否通过数传连接?如果不行,看看飞控设置是否修改?比如波特率等。如果行,不用管灯光
飞空和地面站之间不能够利用数传连接,显示为未连接状态;飞控设置修改如何查看,现在飞机无法连接地面站,是通过机载电脑吗?
另外有一个问题感到比较奇怪:如果任意数传模块之间不需要通过协商、握手等方式进行信号确认,那么岂不是一个电脑插入多一个数传模块,就可以控制多个无人机吗?
问题1:如果数传之间还不能通信,可以考虑使用飞控的telem 2口进行排查,之前出问题的不一定是数传端口,也可能和飞控端口有关。同时核查数传线序,排查线出问题的可能
https://cloudkernel.cn/kerloud-autopilot/peripherals_zh/kerloud_telemetry_zh/
飞控端口:Kerloud Mini - Kerloud Autopilot
问题2:可以,但带宽很低,会时断时续
请问数传出厂的时候是如何刷入固件的?使用什么软件
此外,可以将一个数传通过micro usb口连接飞控,另一个数传通过micro usb连接个人电脑,查看地面站是否可以连接到无人机。如果可以,则证明数传没问题,肯定是飞控telem 1串口出了问题。如果不行,继续查看电脑串口是否有问题,切换到ubuntu 版本使用,同时设置usb权限
关于地面站软件设置可参考:
https://kerloud-flyingrover.readthedocs.io/en/latest/quickstart.html
数传固件:可以下载个apm的那个地面站,那个支持改数传参数。如果误烧了固件,可以用apm地面站烧成一样的版本
就是固件不匹配,不同批次的产品之间的设置是有区别的
好的,那可以参考使用mission planner地面站将数传刷成同一版本固件